


Grippers Ru
Роботизированные захваты и End-of-Arm Tooling (EOAT)
Проектирование ключевого интерфейса между роботом и производственным процессом
End-of-Arm Tooling (EOAT) является одним из важнейших элементов любой роботизированной системы. Будучи физическим интерфейсом между промышленным роботом и обрабатываемой деталью, EOAT напрямую влияет на надежность технологического процесса, качество продукции, эффективность производства и общую производительность системы.
Если промышленный робот обеспечивает перемещение и позиционирование, то именно EOAT определяет, каким образом детали захватываются, удерживаются, перемещаются, ориентируются или обрабатываются на протяжении всего производственного цикла. Поэтому эффективность роботизированной системы зависит не только от самого робота, но и от инженерного уровня установленной на нем технологической оснастки.
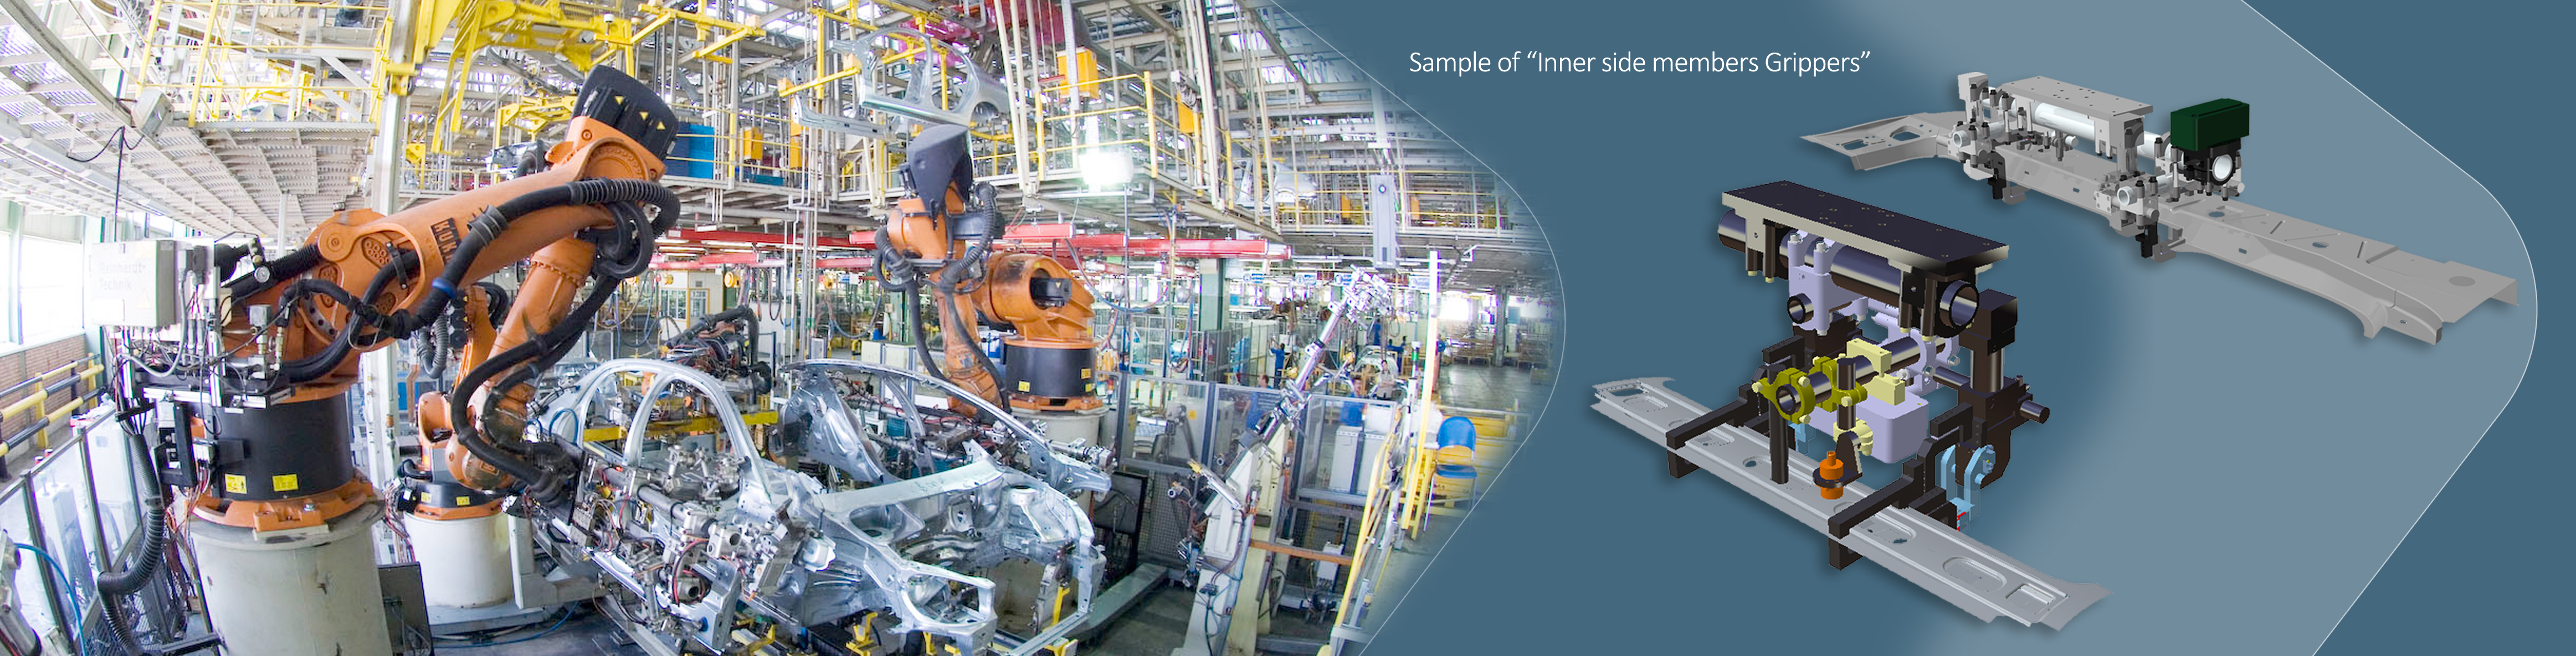
APQ разрабатывает индивидуальные роботизированные захваты и решения End-of-Arm Tooling для широкого спектра промышленных применений. Используемые инженерные методики основаны на практическом опыте реализации сложных проектов промышленной автоматизации, включая проекты для автомобильной промышленности и кузовных производств (Body Shop), и успешно применяются во многих других отраслях промышленности.
Инженерия EOAT для промышленной автоматизации
Каждый производственный процесс предъявляет собственные технические требования. Геометрия изделий, свойства материалов, производительность линии, грузоподъемность робота, условия доступа и особенности технологического процесса требуют разработки специализированной оснастки для каждой конкретной задачи.
Вместо использования стандартных решений системы EOAT проектируются с учетом функциональных требований производственного процесса, обеспечивая надежность, удобство обслуживания и стабильную эксплуатацию на протяжении всего срока службы.
Инженерные работы включают механическое проектирование, расчет и анализ конструкции, выбор исполнительных механизмов, а также интеграцию с роботизированными ячейками и системами промышленной автоматизации.
Почему проектирование EOAT имеет решающее значение
Эффективность роботизированной системы определяется совместной работой робота, технологической оснастки и производственного процесса.
Грамотно спроектированная система EOAT обеспечивает:
- Точное и повторяемое манипулирование деталями
- Стабильность и надежность технологических процессов
- Сокращение времени производственного цикла
- Повышение эффективности производства
- Улучшение промышленной безопасности
- Долговечность оборудования и удобство технического обслуживания
Учет инженерных требований и производственных задач уже на ранних этапах разработки позволяет создавать оснастку, оптимизированную для эксплуатации в реальных производственных условиях.
Основные инженерные аспекты
Разработка EOAT требует комплексного инженерного подхода, выходящего далеко за рамки механического проектирования.
При создании каждого решения учитываются следующие факторы:
- Геометрия изделия и характеристики деталей
- Грузоподъемность и динамические характеристики робота
- Доступность рабочих зон и ограничения рабочего пространства
- Жесткость конструкции и оптимизация массы
- Пневматические и электромеханические исполнительные системы
- Удобство технического обслуживания
- Требования промышленной безопасности
- Требования к времени производственного цикла
Комплексный учет этих факторов позволяет создавать надежные решения, обеспечивающие стабильную работу на протяжении длительного периода эксплуатации.
Наши инженерные компетенции
Мы предоставляем инженерные услуги на всех этапах разработки роботизированных захватов и систем EOAT.
Основные направления деятельности включают:
- Проектирование индивидуальных роботизированных захватов
- Разработку End-of-Arm Tooling (EOAT)
- Механическое проектирование и прочностной анализ
- Разработку пневматических и электромеханических систем
- Интеграцию с роботизированными ячейками и производственным оборудованием
- Техническое сопровождение изготовления
- Поддержку при монтаже и пусконаладочных работах
Каждый проект реализуется с использованием практического инженерного подхода, ориентированного на функциональность, надежность, ремонтопригодность и эффективную интеграцию в производственную систему.
EOAT-решения, ориентированные на конкретные производственные задачи
Системы EOAT разрабатываются в соответствии с функциональными требованиями каждого технологического процесса.
1. Захваты для транспортировки и манипулирования
Данные захваты предназначены для захвата, перемещения, загрузки, выгрузки и позиционирования деталей в автоматизированных производственных и логистических процессах.
Типичные области применения:
- Перемещение материалов и деталей
- Операции загрузки и выгрузки
- Сборочные процессы
- Упаковочные и логистические системы
2. Геометрические захваты (Geo Grippers)
Геометрические захваты сочетают функции транспортировки с точным позиционированием и фиксацией деталей в процессе производства.
Во многих случаях они выполняют функции мобильных приспособлений, объединяя механизмы базирования, центрирования и зажима непосредственно в составе роботизированной оснастки.
Типичные области применения:
- Роботизированная сварка
- Процессы формообразования
- Операции фальцовки (Hemming)
- Сборочные процессы
- Контрольно-измерительные станции
3. Роботизированная оснастка с функциями приспособлений
Некоторые производственные процессы требуют, чтобы элементы фиксации и позиционирования перемещались вместе с роботом, а не устанавливались стационарно.
В таких случаях роботизированная оснастка становится неотъемлемой частью технологического приспособления, обеспечивая контролируемое позиционирование, высокую точность процесса, улучшенную доступность и гибкость производства.
Применение в различных отраслях промышленности
Хотя значительная часть опыта была получена при реализации проектов для автомобильной промышленности и кузовных производств, инженерные принципы разработки EOAT успешно применяются в самых разных отраслях.
Индивидуальные решения могут разрабатываться для задач транспортировки материалов, сборки, упаковки, обслуживания станков, контроля качества, испытаний, логистики и других автоматизированных производственных процессов.
Каждая система проектируется с учетом технических и эксплуатационных требований конкретного производства и не ограничивается какой-либо одной отраслью.
Комплексный инженерный подход
Успешная разработка EOAT требует объединения робототехники, машиностроения, промышленной автоматизации, знаний производственных процессов и практического инженерного опыта.
Интеграция этих направлений в рамках единой инженерной концепции позволяет создавать технологическую оснастку, которая не только эффективно выполняет свои непосредственные функции, но и способствует повышению надежности, стабильности и общей эффективности всей роботизированной производственной системы.
Наша цель заключается не просто в разработке роботизированного захвата, а в создании инженерных решений EOAT, обеспечивающих стабильную, надежную и эффективную работу производственных систем на протяжении всего их жизненного цикла.