


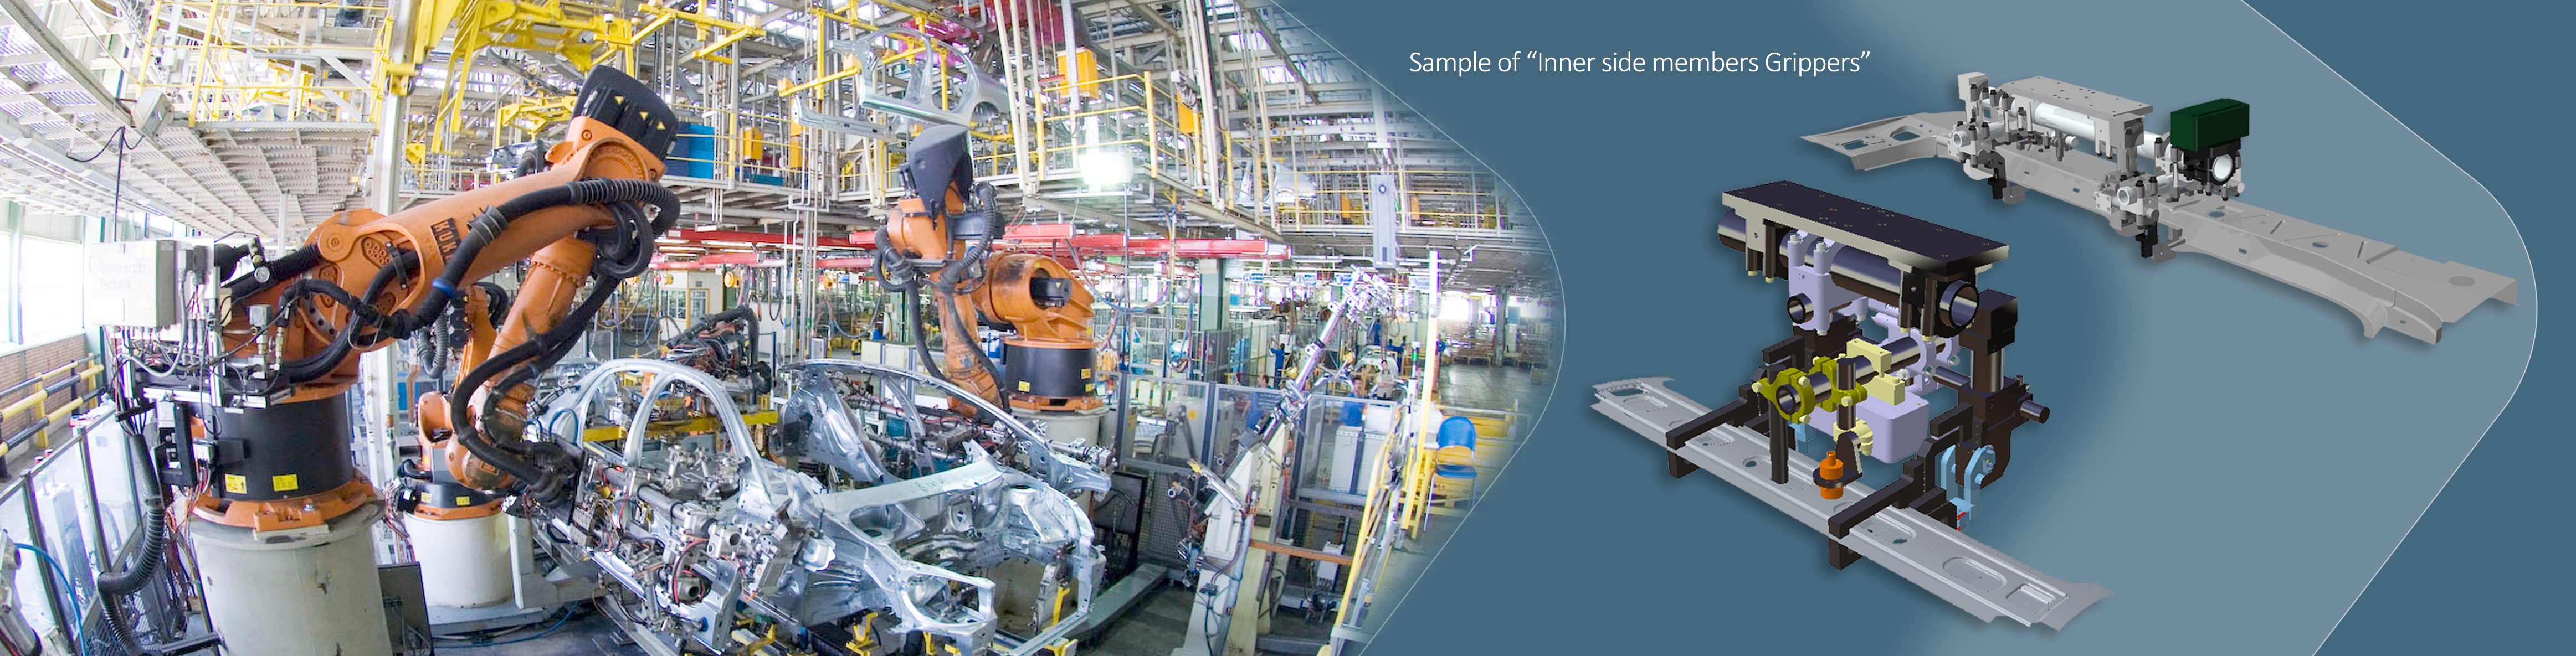
Agarradores
Pinzas Robóticas y End-of-Arm Tooling (EOAT)
Ingeniería de la interfaz crítica entre los robots y los procesos de fabricación
El End-of-Arm Tooling (EOAT) constituye uno de los componentes más importantes de cualquier sistema robótico. Como interfaz física entre el robot y la pieza de trabajo, influye directamente en la fiabilidad del proceso, la calidad del producto, la eficiencia de la producción y el rendimiento global del sistema.
Mientras que el robot industrial proporciona las capacidades de movimiento y posicionamiento, es el EOAT el que determina cómo las piezas son sujetadas, posicionadas, manipuladas o procesadas durante el ciclo de producción. Por ello, el rendimiento de un sistema robotizado depende no solo del robot, sino también de la calidad de ingeniería del utillaje instalado en su extremo.
APQ diseña y desarrolla pinzas robóticas y soluciones EOAT personalizadas para una amplia variedad de aplicaciones industriales. Las metodologías de ingeniería empleadas se basan en la experiencia adquirida en proyectos complejos de automatización, especialmente en la industria automotriz y en talleres de carrocería (Body Shop), aunque son igualmente aplicables a numerosos sectores industriales que requieren soluciones robóticas fiables y eficientes.
Ingeniería EOAT para la automatización industrial
Cada proceso de fabricación presenta requisitos técnicos específicos. Las diferencias en la geometría de las piezas, las características de los materiales, la capacidad de producción, la carga útil del robot, la accesibilidad y las exigencias del proceso requieren soluciones de utillaje diseñadas específicamente para cada aplicación.
En lugar de recurrir a diseños estandarizados, los sistemas EOAT se desarrollan para responder con precisión a las necesidades funcionales del proceso, garantizando al mismo tiempo fiabilidad, facilidad de mantenimiento y un rendimiento estable a largo plazo.
Las actividades de ingeniería incluyen el diseño mecánico, el análisis estructural, la selección de sistemas de accionamiento y la integración con celdas robotizadas y sistemas de automatización.
Por qué el diseño del EOAT es fundamental
El rendimiento de un sistema robótico depende del funcionamiento conjunto del robot, el utillaje y el proceso de fabricación.
Un EOAT correctamente diseñado contribuye a:
- Manipulación precisa y repetible de piezas
- Procesos de fabricación estables y fiables
- Reducción de los tiempos de ciclo
- Mayor eficiencia operativa
- Incremento de la seguridad industrial
- Mayor durabilidad y facilidad de mantenimiento de los equipos
La consideración simultánea de los requisitos de ingeniería y de los objetivos de producción desde las primeras etapas del desarrollo permite optimizar el utillaje para su funcionamiento en condiciones reales de fabricación.
Aspectos clave de ingeniería
El desarrollo de un EOAT requiere un enfoque multidisciplinario que va mucho más allá del diseño mecánico.
Cada solución se desarrolla teniendo en cuenta factores como:
- Geometría de la pieza y características del producto
- Carga útil y comportamiento dinámico del robot
- Accesibilidad y limitaciones del espacio de trabajo
- Rigidez estructural y optimización del peso
- Sistemas de accionamiento neumáticos y electromecánicos
- Accesibilidad para mantenimiento
- Requisitos de seguridad del proceso
- Objetivos de tiempo de ciclo
El equilibrio adecuado entre estos factores permite obtener soluciones fiables y con un rendimiento constante durante toda su vida útil.
Capacidades de ingeniería
Nuestros servicios abarcan todas las fases del desarrollo de pinzas robóticas y sistemas EOAT.
Las principales capacidades incluyen:
- Diseño y desarrollo de pinzas robóticas personalizadas
- Ingeniería de End-of-Arm Tooling (EOAT)
- Diseño mecánico y análisis estructural
- Desarrollo de sistemas neumáticos y electromecánicos
- Integración con celdas robotizadas y equipos de producción
- Soporte durante la fabricación
- Asistencia en la instalación y puesta en marcha
Cada proyecto se desarrolla siguiendo un enfoque práctico de ingeniería centrado en la funcionalidad, la fiabilidad, la facilidad de mantenimiento y la integración con el sistema global de producción.
Soluciones EOAT orientadas a la aplicación
Los sistemas EOAT se desarrollan de acuerdo con los requisitos funcionales de cada proceso de fabricación.
1. Pinzas de manipulación
Las pinzas de manipulación están diseñadas para sujetar, transportar, cargar, descargar y posicionar componentes en procesos automatizados de fabricación y logística.
Aplicaciones típicas:
- Manipulación de materiales
- Operaciones de carga y descarga
- Procesos de ensamblaje
- Sistemas de embalaje y logística
2. Pinzas geométricas (Geo Grippers)
Las Geo Grippers combinan funciones de manipulación con el posicionamiento y la sujeción precisa de las piezas durante el proceso de fabricación.
En numerosas aplicaciones actúan como utillajes móviles, integrando mecanismos de posicionamiento, centrado y sujeción directamente en el EOAT.
Aplicaciones típicas:
- Soldadura robotizada
- Procesos de conformado
- Operaciones de hemming
- Procesos de ensamblaje
- Estaciones de inspección
3. Utillajes robóticos con funciones de fijación
Determinados procesos de fabricación requieren que los elementos de fijación y posicionamiento se desplacen junto con el robot en lugar de permanecer instalados de forma fija.
En estos casos, el utillaje robotizado se convierte en una parte integral del concepto de fijación, proporcionando un posicionamiento controlado, mayor accesibilidad y una elevada repetibilidad del proceso.
Aplicaciones en múltiples sectores industriales
Aunque gran parte de nuestra experiencia se ha desarrollado en proyectos de automatización para la industria automotriz y talleres de carrocería, los principios de ingeniería aplicados al desarrollo de EOAT son igualmente válidos para numerosos sectores industriales.
Se pueden desarrollar soluciones de utillaje personalizadas para aplicaciones de manipulación de materiales, ensamblaje, embalaje, alimentación de máquinas, inspección, ensayos, logística y otros procesos automatizados.
Cada solución se diseña de acuerdo con los requisitos técnicos y operativos específicos de cada entorno de producción, sin limitarse a una industria determinada.
Un enfoque de ingeniería integrado
El desarrollo exitoso de un EOAT requiere la integración de robótica, ingeniería mecánica, automatización, procesos de fabricación y experiencia práctica en producción.
Al combinar estas disciplinas dentro de un marco estructurado de ingeniería, desarrollamos soluciones de utillaje que no solo cumplen su función específica, sino que también contribuyen a la estabilidad, la eficiencia y el rendimiento global del sistema robotizado.
Nuestro objetivo no es simplemente diseñar una pinza robótica, sino desarrollar soluciones EOAT que respalden un funcionamiento estable, fiable y eficiente durante todo el ciclo de vida del sistema de producción.