


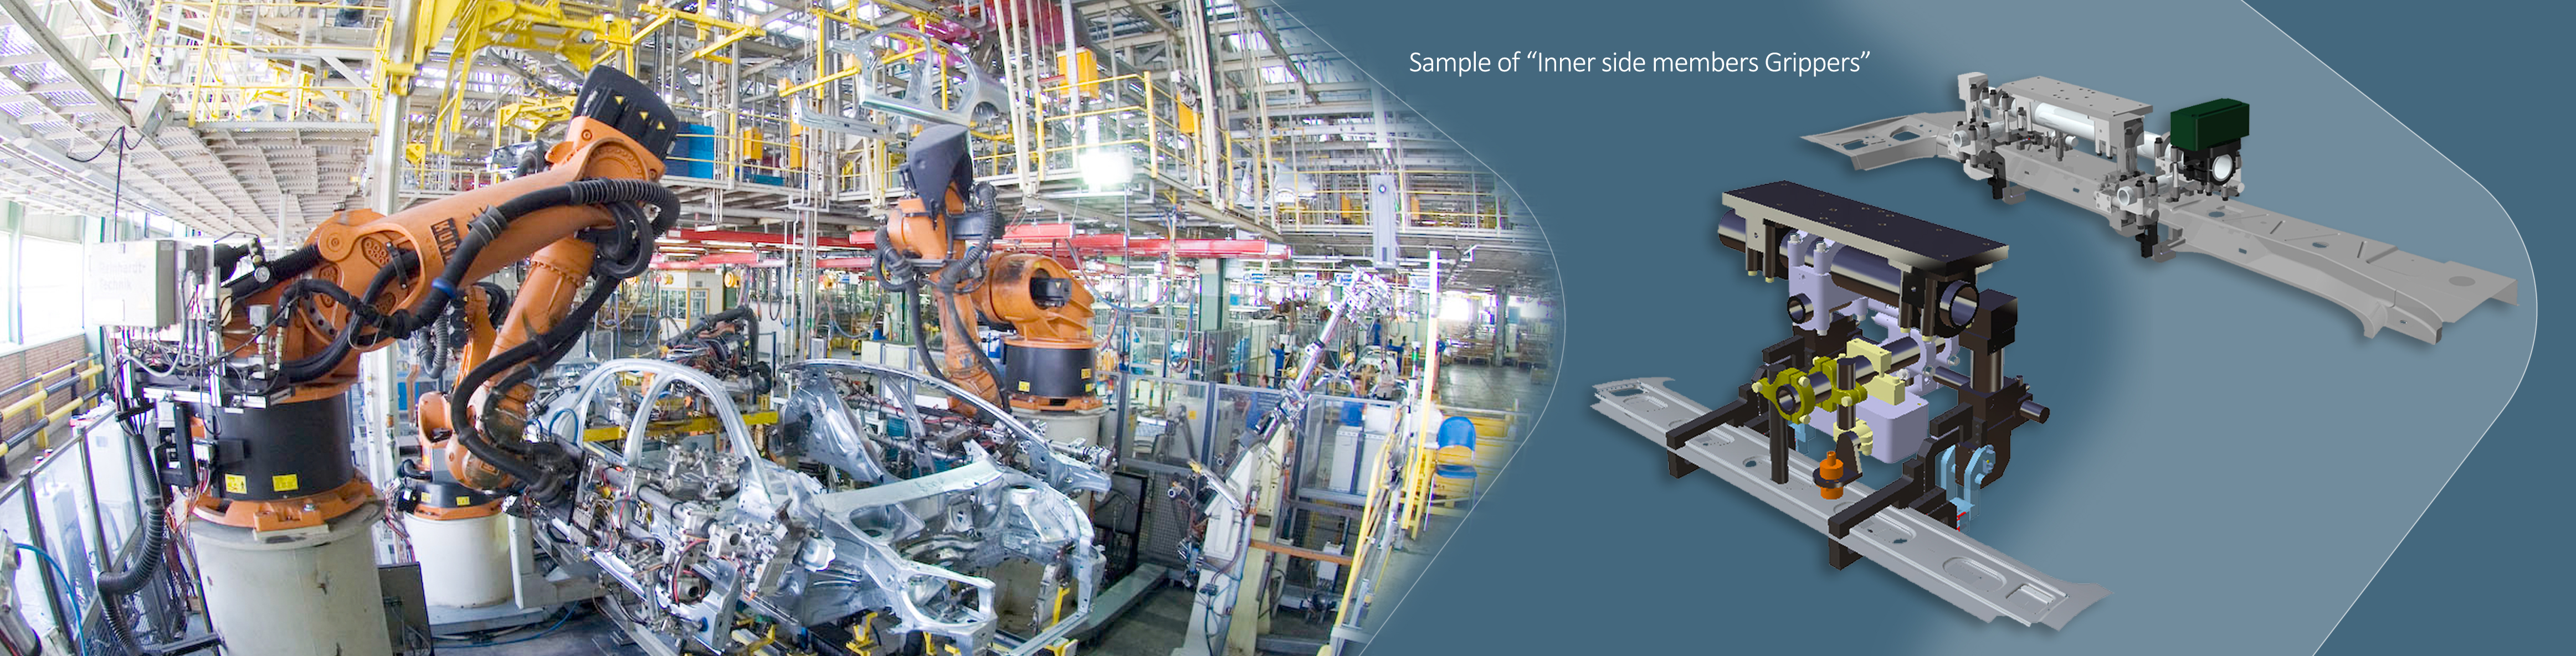
Greifer
Robotergreifer und End-of-Arm-Tooling (EOAT)
Entwicklung der entscheidenden Schnittstelle zwischen Robotern und Fertigungsprozessen
End-of-Arm-Tooling (EOAT) gehört zu den wichtigsten Komponenten jedes Robotersystems. Als physische Schnittstelle zwischen Roboter und Werkstück beeinflusst es unmittelbar die Prozesssicherheit, Produktqualität, Produktionseffizienz sowie die Gesamtleistung automatisierter Fertigungssysteme.
Während Industrieroboter die erforderlichen Bewegungs- und Positionierungsfunktionen bereitstellen, bestimmt das EOAT, wie Werkstücke während des Produktionsprozesses gehandhabt, positioniert, bearbeitet oder bewegt werden. Die Leistungsfähigkeit eines Robotersystems hängt daher nicht allein vom Roboter selbst ab, sondern ebenso von der ingenieurtechnischen Qualität des eingesetzten Werkzeugs.
APQ entwickelt kundenspezifische Robotergreifer und End-of-Arm-Tooling-Lösungen für unterschiedlichste industrielle Anwendungen. Die dabei eingesetzten Engineering-Methoden basieren auf umfangreicher Erfahrung aus anspruchsvollen Automatisierungsprojekten – insbesondere im automobilen Karosseriebau – und lassen sich gleichermaßen auf zahlreiche andere Industriebereiche übertragen, in denen zuverlässige und wirtschaftliche Robotiklösungen gefragt sind.
EOAT-Engineering für die industrielle Automatisierung
Jeder Fertigungsprozess stellt individuelle technische Anforderungen. Unterschiede hinsichtlich Bauteilgeometrie, Werkstoffeigenschaften, Produktionsleistung, Robotertraglast, Zugänglichkeit und Prozessabläufen erfordern speziell entwickelte Werkzeuglösungen.
Anstelle standardisierter Konzepte werden EOAT-Systeme exakt auf die funktionalen Anforderungen der jeweiligen Anwendung abgestimmt. Dabei stehen Prozesssicherheit, Wartungsfreundlichkeit und langfristige Betriebssicherheit im Mittelpunkt.
Zum Engineering gehören unter anderem die mechanische Konstruktion, strukturelle Auslegung, Auswahl geeigneter Antriebssysteme sowie die Integration in Roboterzellen und übergeordnete Automatisierungssysteme.
Warum das EOAT-Design entscheidend ist
Die Leistungsfähigkeit eines Robotersystems ergibt sich aus dem Zusammenspiel von Roboter, Werkzeug und Fertigungsprozess.
Ein sorgfältig entwickeltes EOAT trägt wesentlich bei zu:
- Präziser und wiederholgenauer Werkstückhandhabung
- Stabilen und zuverlässigen Fertigungsprozessen
- Reduzierten Taktzeiten
- Höherer Produktionseffizienz
- Verbesserter Arbeitssicherheit
- Langlebigkeit und Wartungsfreundlichkeit der Anlage
Bereits in frühen Entwicklungsphasen werden sowohl technische Anforderungen als auch Produktionsziele berücksichtigt, um Werkzeuglösungen für den zuverlässigen Einsatz unter realen Produktionsbedingungen zu optimieren.
Engineering-Aspekte bei der Entwicklung
Die Entwicklung moderner EOAT-Systeme erfordert einen interdisziplinären Engineering-Ansatz, der weit über die mechanische Konstruktion hinausgeht.
Dabei werden unter anderem folgende Faktoren berücksichtigt:
- Bauteilgeometrie und Werkstückeigenschaften
- Traglast und dynamisches Verhalten des Roboters
- Zugänglichkeit und Arbeitsraumbedingungen
- Steifigkeit der Konstruktion und Gewichtsoptimierung
- Pneumatische und elektromechanische Antriebssysteme
- Wartungszugänglichkeit
- Anforderungen an die Maschinensicherheit
- Vorgaben hinsichtlich der Taktzeit
Die ausgewogene Berücksichtigung dieser Faktoren gewährleistet eine zuverlässige Funktion sowie eine dauerhaft stabile Produktionsleistung.
Engineering-Kompetenzen
Engineering-Leistungen werden über den gesamten Entwicklungsprozess von Robotergreifern und EOAT-Systemen erbracht.
Zu den Kernkompetenzen gehören:
- Entwicklung kundenspezifischer Robotergreifer
- Engineering von End-of-Arm-Tooling (EOAT)
- Mechanische Konstruktion und Festigkeitsbetrachtung
- Entwicklung pneumatischer und elektromechanischer Systeme
- Integration in Roboterzellen und Produktionsanlagen
- Unterstützung bei Fertigung und Montage
- Unterstützung bei Inbetriebnahme und Produktionsanlauf
Alle Lösungen werden mit einem praxisorientierten Engineering-Ansatz entwickelt, der Funktionalität, Zuverlässigkeit, Wartungsfreundlichkeit und eine optimale Integration in das Gesamtsystem sicherstellt.
Anwendungsorientierte EOAT-Lösungen
EOAT-Systeme werden entsprechend den funktionalen Anforderungen der jeweiligen Fertigungsaufgabe entwickelt.
1. Handhabungsgreifer
Handhabungsgreifer dienen zum Greifen, Transportieren, Be- und Entladen sowie Positionieren von Werkstücken innerhalb automatisierter Fertigungs- und Logistikprozesse.
Typische Einsatzbereiche sind:
- Materialhandling
- Be- und Entladeanwendungen
- Montageanwendungen
- Verpackungs- und Logistiksysteme
2. Geometriegreifer (Geo-Gripper)
Geo-Gripper verbinden Handhabungsfunktionen mit einer präzisen Positionierung und Fixierung von Werkstücken während des Fertigungsprozesses.
In vielen Anwendungen übernehmen sie die Funktion beweglicher Spannvorrichtungen und integrieren Positionier-, Zentrier- und Spannmechanismen direkt in das Robotikwerkzeug.
Typische Anwendungen umfassen:
- Roboterschweißen
- Umformprozesse
- Hemming-Anwendungen
- Montageprozesse
- Prüfstationen
3. Vorrichtungsintegrierte Robotikwerkzeuge
Bestimmte Fertigungsprozesse erfordern Vorrichtungselemente, die gemeinsam mit dem Roboter bewegt werden, anstatt stationär in der Anlage installiert zu sein.
In solchen Anwendungen wird das Robotikwerkzeug zu einem integralen Bestandteil des Spann- und Positionierungskonzepts und ermöglicht hohe Prozessgenauigkeit, bessere Zugänglichkeit und eine effiziente Nutzung des verfügbaren Bauraums.
Anwendungen in unterschiedlichen Industriezweigen
Obwohl ein wesentlicher Teil der Erfahrung aus Projekten der Automobilindustrie und des Karosseriebaus stammt, lassen sich die eingesetzten Engineering-Prinzipien auf zahlreiche weitere Industriebereiche übertragen.
Individuelle EOAT-Lösungen können unter anderem für Materialhandling, Montage, Verpackung, Maschinenbeschickung, Qualitätsprüfung, Testsysteme, Logistik sowie weitere automatisierte Fertigungsprozesse entwickelt werden.
Jede Lösung wird entsprechend den technischen und betrieblichen Anforderungen der jeweiligen Anwendung entwickelt und ist nicht auf eine bestimmte Branche beschränkt.
Ein integrierter Engineering-Ansatz
Die erfolgreiche Entwicklung von EOAT-Systemen erfordert das Zusammenspiel von Robotik, Maschinenbau, Automatisierungstechnik, Fertigungsprozessen und praktischer Produktionserfahrung.
Durch die Integration dieser Disziplinen innerhalb eines strukturierten Engineering-Prozesses entstehen Werkzeuglösungen, die nicht nur ihre eigentliche Funktion zuverlässig erfüllen, sondern gleichzeitig zur Stabilität, Effizienz und Leistungsfähigkeit des gesamten Robotersystems beitragen.
Das Ziel besteht nicht lediglich darin, einen Greifer zu konstruieren, sondern End-of-Arm-Tooling zu entwickeln, das über den gesamten Lebenszyklus hinweg einen zuverlässigen und wirtschaftlichen Produktionsbetrieb unterstützt.