


Préhensiles
Préhenseurs Robotiques et End-of-Arm Tooling (EOAT)
Concevoir l'interface essentielle entre le robot et le procédé de fabrication
L'End-of-Arm Tooling (EOAT) constitue l'un des éléments les plus importants de tout système robotisé. Situé à l'interface entre le robot et la pièce à manipuler, il influence directement la fiabilité du procédé, la qualité des produits, l'efficacité de la production et les performances globales du système.
Si le robot industriel fournit les mouvements et les capacités de positionnement nécessaires, c'est l'EOAT qui détermine la manière dont les pièces sont saisies, positionnées, déplacées ou manipulées tout au long du processus de fabrication. Les performances d'un système robotisé dépendent donc autant de la qualité de conception de l'outillage que du robot lui-même.
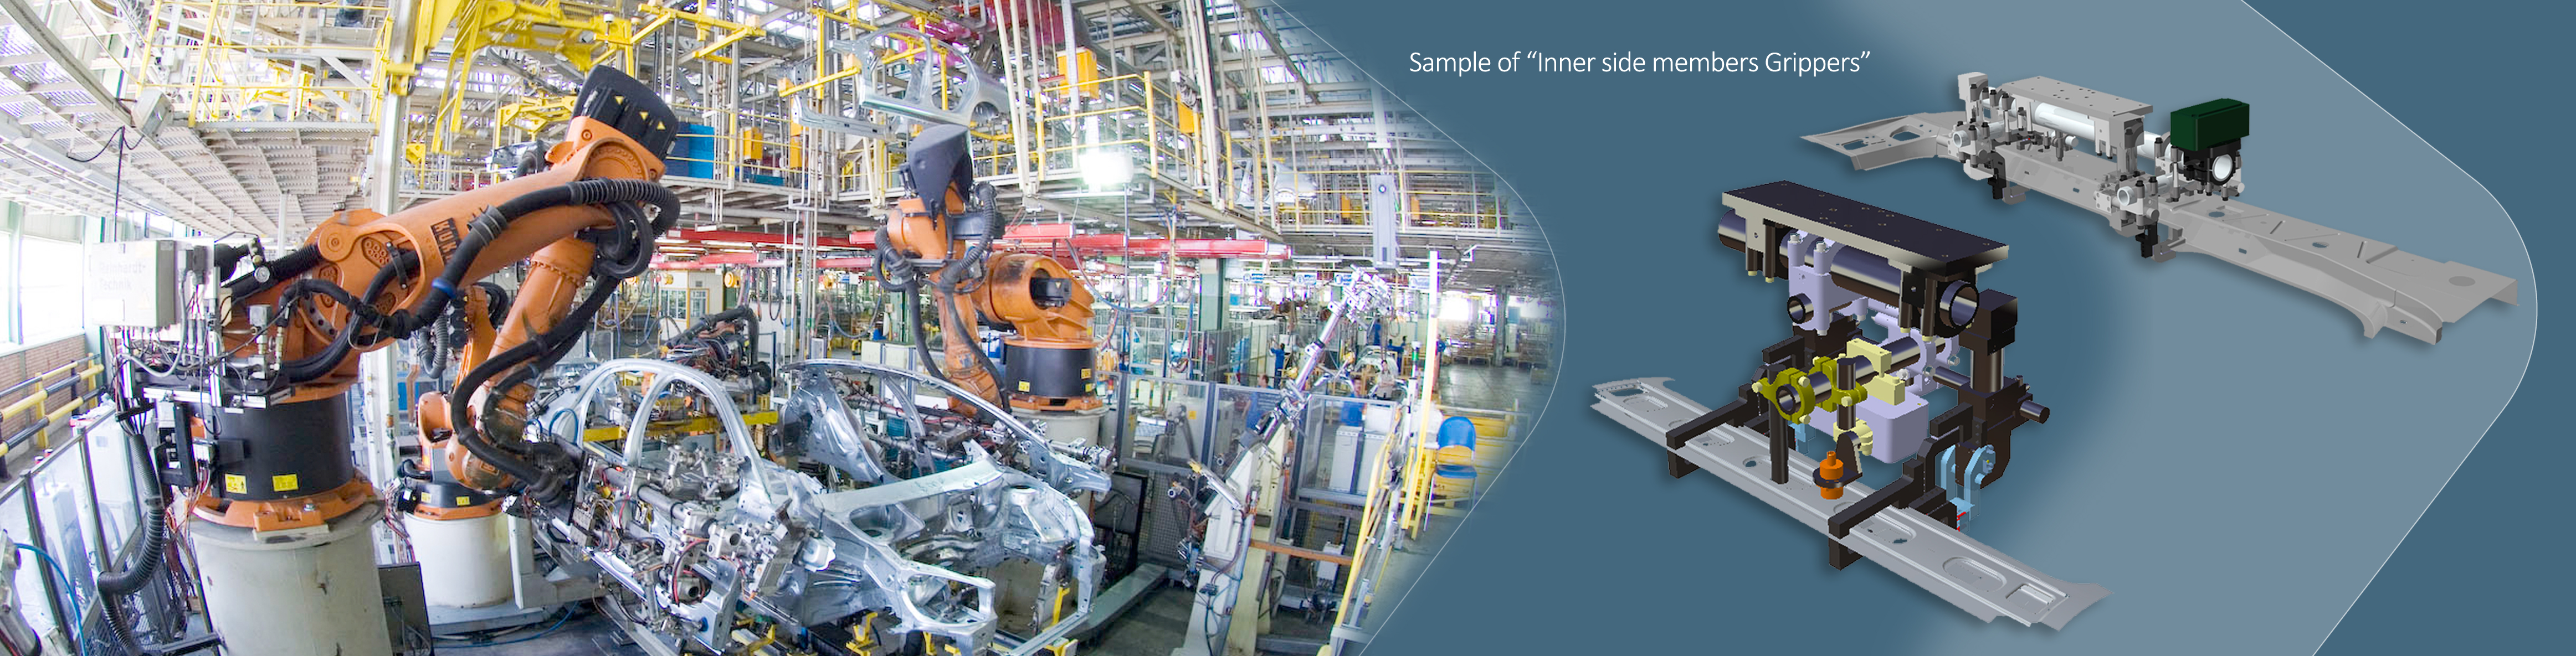
APQ conçoit et développe des préhenseurs robotiques ainsi que des solutions EOAT sur mesure destinés à un large éventail d'applications industrielles. Les méthodes d'ingénierie mises en œuvre s'appuient sur une solide expérience acquise dans des projets complexes d'automatisation, notamment dans les ateliers de carrosserie automobile, tout en étant parfaitement adaptées à de nombreux autres secteurs industriels.
Ingénierie EOAT pour l'automatisation industrielle
Chaque procédé de fabrication présente des exigences techniques spécifiques. Les différences de géométrie des pièces, de caractéristiques des matériaux, de cadence de production, de charge utile du robot, d'accessibilité et de contraintes de procédé nécessitent des solutions d'outillage développées pour chaque application.
Plutôt que de recourir à des conceptions standardisées, chaque système EOAT est développé afin de répondre précisément aux exigences fonctionnelles du procédé tout en garantissant fiabilité, facilité de maintenance et performances durables.
Les activités d'ingénierie couvrent notamment la conception mécanique, le dimensionnement des structures, le choix des systèmes d'actionnement ainsi que l'intégration avec les cellules robotisées et les systèmes d'automatisation.
Pourquoi la conception des EOAT est déterminante
Les performances d'un système robotisé résultent de l'interaction entre le robot, l'outillage et le procédé de fabrication.
Un EOAT correctement conçu contribue notamment à :
- Une manipulation précise et répétable des pièces
- Une meilleure stabilité des procédés de fabrication
- Une réduction des temps de cycle
- Une amélioration de l'efficacité opérationnelle
- Un niveau de sécurité accru
- Une meilleure durabilité et une maintenance facilitée des équipements
La prise en compte simultanée des exigences techniques et des objectifs de production dès les premières phases de développement permet d'optimiser les solutions d'outillage pour des conditions industrielles réelles.
Principales considérations d'ingénierie
Le développement d'un EOAT exige une approche multidisciplinaire qui dépasse largement la seule conception mécanique.
Chaque solution est étudiée en tenant compte notamment des éléments suivants :
- Géométrie des pièces et caractéristiques des produits
- Charge utile et comportement dynamique du robot
- Accessibilité et contraintes d'encombrement
- Rigidité structurelle et optimisation du poids
- Systèmes d'actionnement pneumatiques et électromécaniques
- Facilité de maintenance
- Exigences de sécurité
- Objectifs de temps de cycle
L'équilibre entre ces différents paramètres permet de garantir des performances constantes ainsi qu'une exploitation fiable sur le long terme.
Nos compétences d'ingénierie
Nos prestations couvrent l'ensemble du processus de développement des préhenseurs robotiques et des systèmes EOAT.
Nos principales compétences comprennent :
- Conception de préhenseurs robotiques sur mesure
- Ingénierie des End-of-Arm Tooling (EOAT)
- Conception mécanique et analyse structurelle
- Développement de systèmes pneumatiques et électromécaniques
- Intégration dans les cellules robotisées et les équipements de production
- Assistance à la fabrication
- Assistance à l'installation et à la mise en service
Chaque projet est développé selon une approche pragmatique privilégiant la fonctionnalité, la fiabilité, la facilité de maintenance et l'intégration harmonieuse au système de production.
Solutions EOAT orientées application
Les systèmes EOAT sont développés en fonction des exigences fonctionnelles propres à chaque procédé industriel.
1. Préhenseurs de manutention
Les préhenseurs de manutention sont conçus pour saisir, déplacer, transférer, charger, décharger et positionner des composants dans les environnements de production automatisés.
Applications typiques :
- Manutention de pièces
- Opérations de chargement et de déchargement
- Processus d'assemblage
- Systèmes d'emballage et de logistique
2. Préhenseurs géométriques (Geo Grippers)
Les Geo Grippers associent les fonctions de manutention à un positionnement précis et au maintien des pièces pendant les opérations de fabrication.
Dans de nombreuses applications, ils jouent le rôle de montages mobiles en intégrant directement les fonctions de positionnement, de centrage et de bridage dans l'outillage robotique.
Applications typiques :
- Soudage robotisé
- Procédés de formage
- Opérations de sertissage (Hemming)
- Assemblage
- Stations d'inspection
3. Outillages robotisés intégrant des fonctions de montage
Certains procédés industriels nécessitent que les fonctions de bridage et de positionnement se déplacent avec le robot plutôt que d'être intégrées à un montage fixe.
Dans ces applications, l'outillage robotique devient un élément essentiel du concept de maintien des pièces, offrant une meilleure accessibilité, davantage de flexibilité et une excellente répétabilité des procédés.
Des applications dans de nombreux secteurs industriels
Bien qu'une grande partie de notre expérience provienne de projets d'automatisation de l'industrie automobile et des ateliers de carrosserie, les principes d'ingénierie appliqués au développement des EOAT sont transposables à de nombreux autres secteurs industriels.
Des solutions d'outillage spécifiques peuvent être développées pour des applications de manutention, d'assemblage, d'emballage, d'alimentation de machines, d'inspection, d'essais, de logistique et de nombreux autres procédés automatisés.
Chaque solution est conçue selon les exigences techniques et opérationnelles propres à son environnement industriel.
Une approche d'ingénierie intégrée
Le développement réussi d'un EOAT nécessite l'intégration de la robotique, de la conception mécanique, de l'automatisation, des procédés industriels et de l'expérience de terrain.
En réunissant ces disciplines dans un processus d'ingénierie structuré, nous développons des solutions d'outillage qui ne se limitent pas à assurer leur fonction propre, mais contribuent également à la stabilité, à la fiabilité et aux performances globales du système robotisé.
Notre objectif n'est pas simplement de concevoir un préhenseur, mais de développer des solutions EOAT qui soutiennent durablement les performances des systèmes de production tout au long de leur cycle de vie.